-
-
定位系统平台

-
监测系统平台

-
定位系统平台
360度跟随模块
Module B将解算得到的距离、方位角及相关状态数据,通过有线通信接口传输至车载控制系统。车载控制系统根据实时位置数据,完成动态路径规划、行驶方向调整、速度控制和跟随距离控制,使车辆能够根据人员的移动方向和速度进行自主跟随。
通过“人员位置感知—距离与角度解算—车辆控制决策—车辆运动执行”的闭环控制流程,系统可实现稳定、连续的人车协同自主跟随。
跟随系统特点
本跟随系统采用无线脉冲高精度测距与测角技术,具备全方位感知、测量精度高、体积小巧及便于集成等特点,可为移动机器人、无人车辆及其他自主跟随设备提供稳定的位置感知数据。
-
测距范围广:人员佩戴单元与车载感知单元之间的有效测距距离可达30米,能够满足常见自主跟随场景的使用需求。
支持360°测角:可实时检测目标相对于车辆的空间方位角,实现车辆周围360°全方位方向感知。
-
测距精度高:在满足正常使用条件的情况下,测距精度可达到±10厘米,为跟随距离控制提供可靠数据。
-
测角精度高:方位角测量精度可达到±5°,能够准确判断目标所在方向,为车辆转向控制提供依据。
-
体积小巧,便于集成:设备结构紧凑,占用安装空间小,可方便集成至移动机器人、无人搬运车及其他智能移动设备中。
360度跟随模块
人员佩戴单元类型
人员佩戴单元主要用于发送脉冲无线信号,并与车载感知单元进行实时通信。根据不同的使用场景和安装需求,人员佩戴单元可分为以下两种形式:
手环
采用可穿戴式设计,可直接佩戴在人员手腕上,使用方便,无需额外安装。适用于人员跟随、人员引导及人车协同等应用场景。
小型模块
采用小型化模块设计,体积紧凑,便于嵌入其他设备内部。可集成至工卡、遥控器、手持终端、机器人配套设备或其他智能硬件中,适用于定制化和设备集成应用。 两种人员佩戴单元的功能基本一致,均可与车载感知单元进行UWB双向通信,为系统提供实时测距和方位角计算所需的信号数据。用户可根据实际使用方式、佩戴需求及设备结构选择合适的产品形式。
标签参数
|
项目 |
指标 |
备注 |
|
模块供电 |
DC3.5~5V |
|
|
模块尺寸 |
20*9.3mm |
|
|
波特率 |
115200 |
|
|
模块重量 |
0.5(克) |
|
|
通信距离 |
30米 |
|
|
通信频率 |
1 ~ 10Hz可调 |
|
|
天线接口 |
焊接 |
|
|
工作温度 |
-35~+80℃ |
|
|
平均工作电流 |
1mA(1秒钟通信1次) |
|
|
天线尺寸 |
15*15*2.4mm |
|
|
输出接口 |
TTL串口,3.3V |
|
手环
|
|
|
|
产品型号 |
HXZK-SH |
|
充电电压 |
DC5V/1A |
|
充电口 |
4pin磁吸充电 |
|
LED指示灯 |
2颗 |
|
刷新频率 |
1-20Hz可调 |
|
手环尺寸 |
5.4*3.9*1.4cm(不含表带) |
|
手环重量 |
38g |
|
工作温度 |
-20℃~65℃ |
|
工作湿度 |
0%~90%无凝结 |
|
防护等级 |
IP66 |
|
电池容量 |
600mAh |
车载单元尺寸\接口
TTL接口是一种在数字电路中广泛使用的逻辑电平标准和并行通信接口,所有数据线同时传输,速度快。
车载单元参数
跟随系统架构
本跟随系统主要由人员佩戴单元、车载单元和车辆控制系统三部分组成,通过无线通信和串口数据传输,实现车辆对目标人员的自主跟随。
系统工作流程如下:
-
人员佩戴单元
被跟随人员佩戴无线脉冲手环或无线脉冲标签。人员佩戴单元持续发送无线脉冲信号,为系统提供目标位置信息。
-
车载单元
车载单元安装于车辆上,负责接收人员佩戴单元发送的无线脉冲信号,实时计算目标相对于车辆的距离和方位角等数据。
-
数据输出
车载单元通过TTL串口(3.3V),将实时计算得到的距离、角度及状态信息输出至车辆控制器或车辆自主控制芯片。
-
车辆控制
车辆控制器根据车载单元输出的数据,结合车辆自身的运动控制算法,对车辆的前进速度、转向角度及运动轨迹进行实时计算和控制,使车辆始终保持设定的跟随距离和跟随方向。 通过上述架构,系统形成了“人员位置感知 → 车载单元测距测角 → TTL数据输出 → 车辆控制算法 → 车辆运动执行”的完整控制闭环,实现稳定、可靠的自主跟随功能。
TTL口线接线
安装注意事项
为保证跟随系统能够稳定测距、准确测角,请按照以下要求安装车载单元。
1. 安装方向正确
车载单元安装时,应确保0方向与车辆正前方保持一致,避免安装方向错误,否则会导致输出角度与车辆实际方向不一致。建议:在安装前先确认车头方向,再固定车载单元。
2. 安装位置尽量居中
建议将车载单元安装在车辆前部或顶部中心位置,尽量靠近车辆中心轴。避免安装在车辆一侧,否则左右角度会产生一定偏差,影响跟随效果。
3. 保持天线无遮挡
车载单元上方及周围应尽量保持无遮挡。不要被以下物体遮挡:
-
金属板
-
电池
-
电机
-
控制器
-
大面积碳纤维或其他金属结构
-
否则会影响无线信号接收,降低测距和测角性能。
4. 远离强干扰源
安装时应尽量远离以下设备:
-
大功率电机
-
变频器
-
高压线束
-
大电流电源线
-
大功率无线发射设备
建议与上述设备保持10cm以上距离,以减少电磁干扰。
5. 安装牢固
车载单元应使用螺丝或支架可靠固定,避免车辆运行过程中发生松动、晃动或位移。安装不牢固可能导致角度计算误差增大,影响跟随稳定性。
6. 避免剧烈震动
车载单元应安装在振动较小的位置。如车辆振动较大,建议增加减振措施,以提高系统长期运行的稳定性。
7. 正确连接接口
按照接口定义连接TTL串口:
-
电源(3.3V)
-
GND
-
TX
-
RX
接线前请确认电源电压和接口定义正确,避免接反或接错导致设备损坏。
8. 安装完成后进行测试
安装完成后,建议进行以下检查:
-
检查供电是否正常。
-
检查串口通信是否正常。
-
检查距离和角度数据是否正常输出。
-
人员围绕车辆移动一圈,确认角度能够连续变化,距离变化正常。
确认所有功能正常后,再投入正式使用。
安装建议: 为获得最佳跟随效果,建议将车载单元安装在车辆顶部无遮挡位置,并确保安装牢固、方向正确、周围无金属遮挡。这样可充分发挥系统30米测距、360°测角和±5°角度精度的性能。

-
化工、石化、炼油厂人员及车辆定位方案
化工生产环境复杂多变,厂区内广泛分布着易燃易爆、有毒有害、高温高压等高风险区域,一旦发生泄漏、火灾、爆炸或中毒等事故,极易造成重大人员伤亡。事故发生后,企业能否第一时间准确掌握现场人员分布情况,直接影响疏散组织与应急救援的效率,关乎每一位员工的生命安全。
-
行车、天车防碰撞方案
通过在行车上安装精准测距基站,基站之间实时互相测距,设定一个危险距离R,当行车2和行车1或者行车3的距离小于R时,就会触发继电器工作启动声光报警器提醒司机或者切断电源让天车停止工作。
-
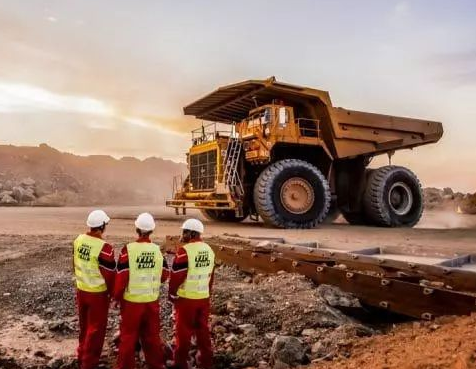
矿山人员车辆定位管理解决方案
矿山人员车辆定位方案是一种设计用于跟踪矿区内运载矿山人员的车辆位置的系统。 该系统通过提供车辆的实时位置信息,对于确保人员安全至关重要。 以下是矿山人员车辆定位方案的一些关键组成部分:GPS跟踪:该方案利用GPS(全球定位系统)跟踪矿山人员车辆的位置。 GPS 跟踪提供准确的位置数据,可用于监控车辆的速度和方向。车辆跟踪软件:从车辆收集的 GPS 数据被发送到中央系统,该系统使用车辆跟踪软件在地图上显示车辆的实时位置。通讯设备:该方案还需要无线电或手机等通讯设备,让车上人员能够与控制室和应急服务部门进行通讯。地理围栏:地理围栏是一项允许该方案在矿区内设置虚拟边界的功能。 如果车辆进入或离开地理围栏区域,该方案将向控制室发出警报。应急响应:该方案应制定应急响应协议,以防发生事故。 这可能涉及应急小组、疏散计划和急救设备。总体而言,矿山人员车辆定位方案是矿山安全的重要组成部分。 通过提供实时位置数据,该方案可以帮助预防事故并对紧急情况做出快速反应。
-
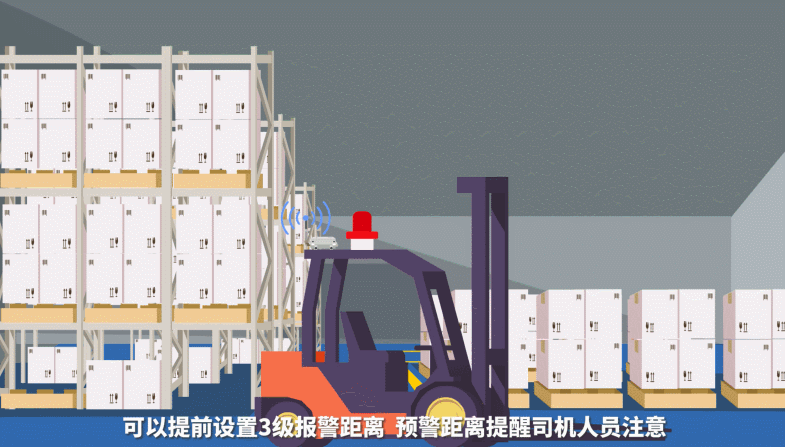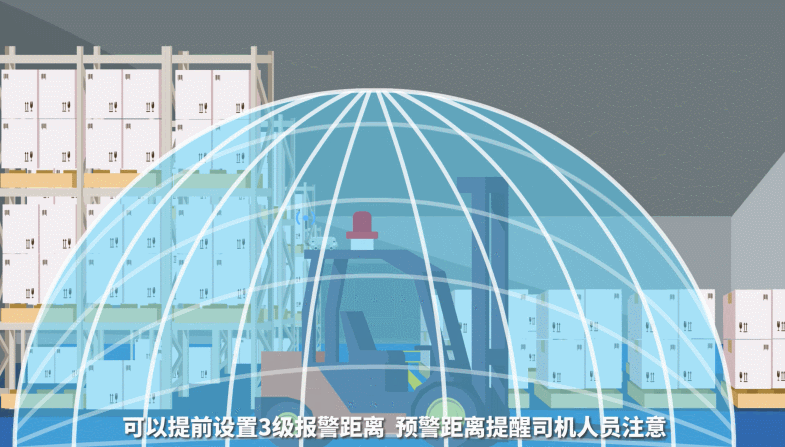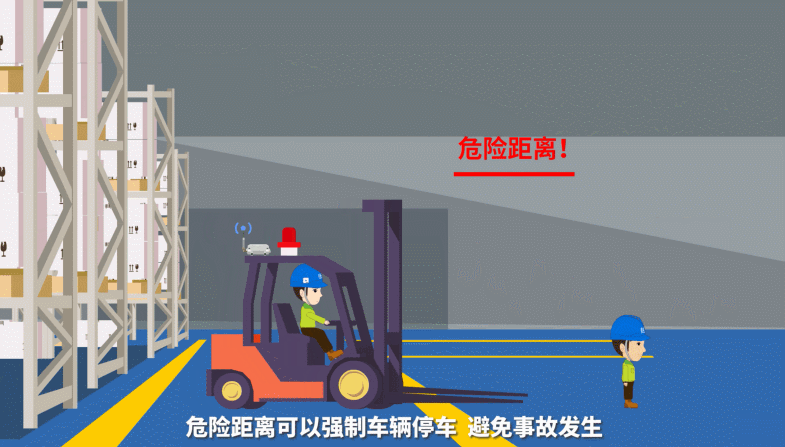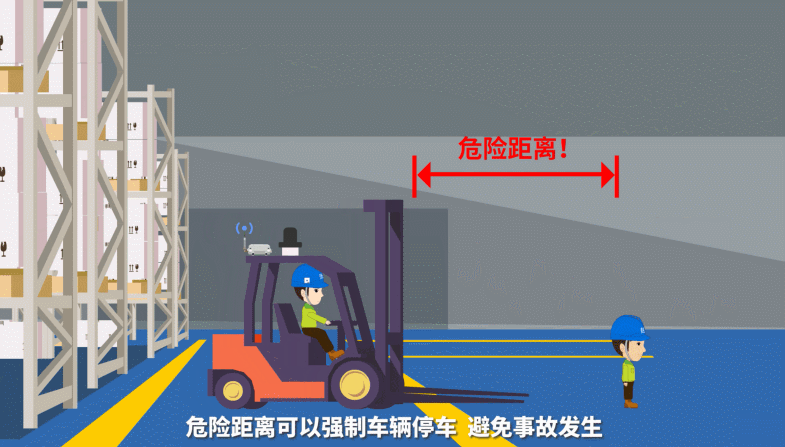
叉车防碰撞方案
车与人防碰撞:叉车上安装精准测距模块和声光报警器,预先设定好安全距离R,测距模块与人员携带的标签测距L,当距离小于预先设定的安全距离R时就触发测距模块的继电器接通声光报警器工作提醒驾驶员注意。
-
工业智能制造,电力电厂,钢铁治金定位方案
高精度人员、物资、车辆精准定位系统基于多维技术融合方案,可以实现10~30厘米的精准位置数据采集,可用于工业智能智能制,造汽车装配,电力电厂,钢铁治金等行业实现对工厂内的人、车、物、料等的精确定位、无缝追踪、智能调配与高效协同,大幅提升工厂的精益生产及精细化管理水平。
-
数据机房人员定位方案
通过在机房内布设有限数量微基站,实时精确地定位巡检人员上的微标签位置,零延时地将巡检人员位置信息显示在机房控制中心,进行安全区域管控、人员在岗监控等。精度达到10厘米级,精确管控以优化流程、合理调度安排、提高数据机房的巡检效率。
-
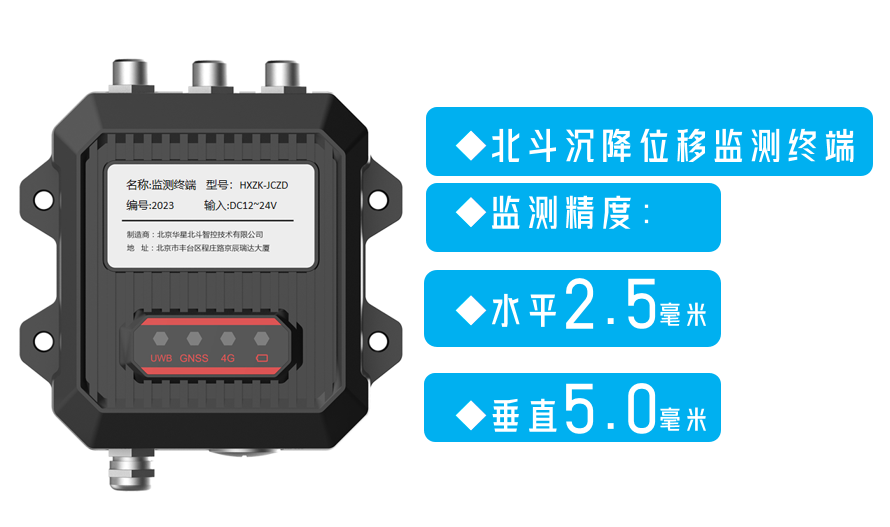
北斗储油罐、滑坡、采空区位移变形监测方案
北斗位移监测可实现水平±2.5毫米,垂直±5.0毫米的位置变化监测,可以用于滑坡,道路边坡,采空区,尾矿库,水库大坝,铁塔,储油罐等的形变监测,通过长期的连续监测,掌握被监测体的位置变化趋势,避免灾害事故发生。
-
隧道错车智慧调度方案
铁路隧道施工过程中,由于隧道宽度比较窄,只在固定的距离处有错车位置,当车辆交汇位置距离错车位置比较远的时候车辆需要倒车到错车位置才能错车,这就会导致花费很多时间来错车,大大的降低了工作效率。
-
智慧电厂定位方案
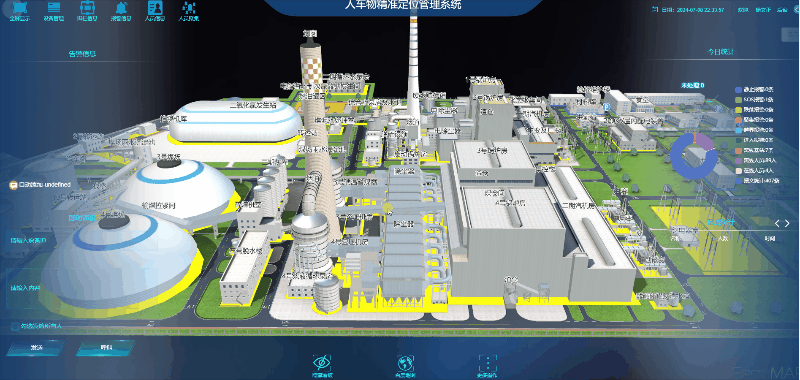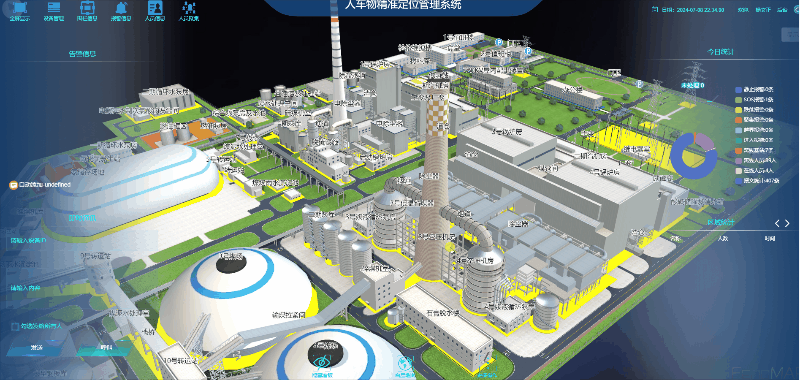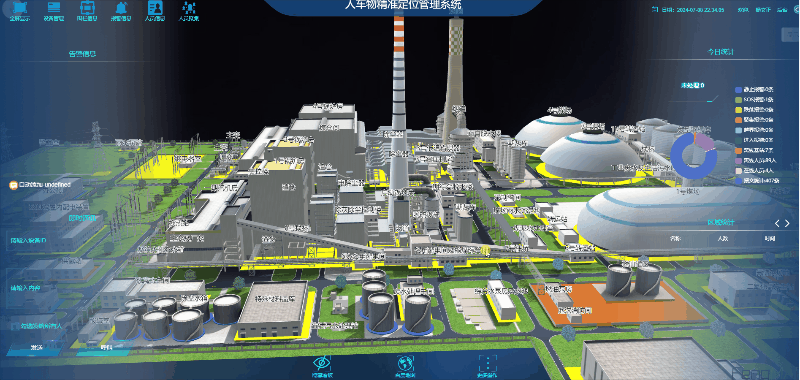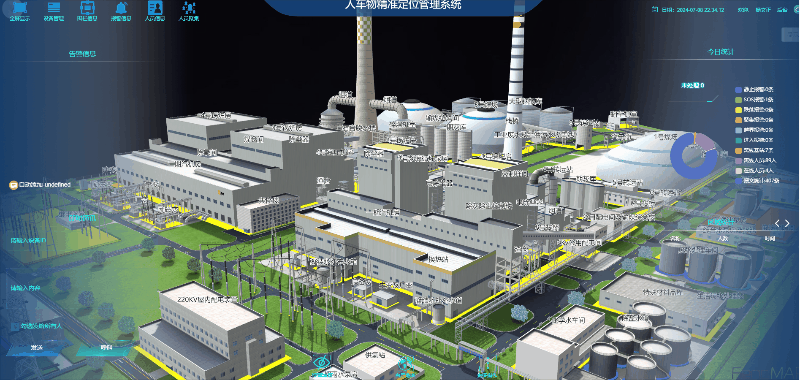
火力发电厂安全管理的主要环节就是全过程生产管理中对运行、检修、维护和技术改造环节的安全管理。 火力发电厂安全管理的主要任务是要保证人身安全、设备安全和运行安全。现场安全管理主要是结合生产实际,根据运行检修情况所进行的安全管理活动。在现场生产中,运行维护、定期试验、设备消缺、运行与检修设备系统是否隔绝,安全措施是否完善。
-

戒毒所人员定位
室内定位系统中,人员或物品上所佩戴的定位标签利用超宽带脉冲信号发射出位置数据,定位基站接收,计算出定位标签信号到达不同定位基站的时间差,然后处理软件对位置进行解算,最终得到被定位物体的位置(如下图所示)。
-
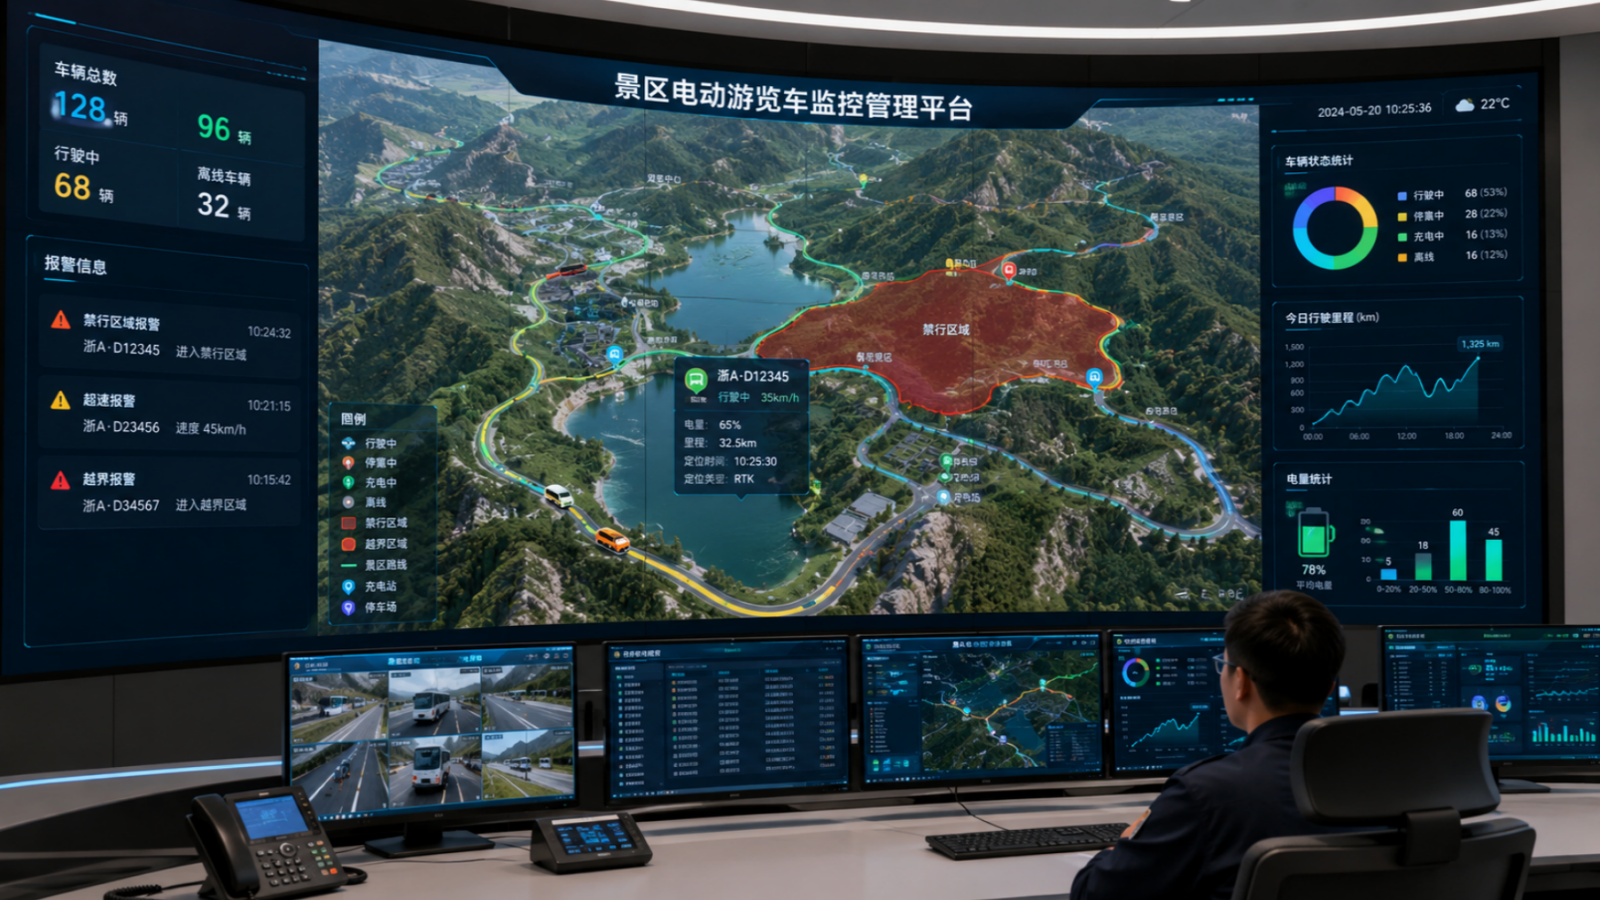
景区游览车高精度定位管理方案
景区里电动游览车越来越多,车辆穿梭在狭窄的道路、人流密集的区域,容易出现超速、闯入禁行区(如步行街、草坪)、越界行驶等安全问题。传统GPS定位误差大(5-10米),分不清车辆到底在哪条车道、是否越线,监控画面经常出现“漂移”,给调度和安全监管带来很大困扰。
-
变电站定位
变电站具有很强的电磁干扰,这会对精确定位系统的位置信息采集造成极大的影响,导致传统的定位系统难以达到“精确定位”目的。华星智控采用超宽带(UWB)定位技术,该技术由于极低的射频功率,能够有效对抗多径,提高在复杂电磁波环境下的定位精度;超宽带信号有很强的穿透能力,非常适合阻挡物较多的变电站环境定位;超宽带定位精度可达厘米级,同时对定位基站及标签采取相应的屏蔽措施,确保精确定位系统在复杂电磁环境下的可靠运行。